
بحسب قانون أوم، ينتج التيار المار في مقاومة جهدًا بين طرفيها. وفي أنظمة التحكم بالشحن يُقاس التيار بوضع مقاومات ذات قيمة شبه صفرية على التوالي في مسار التيار وقياس الجهد عبرها. ولأن القدرة المبددة تساوي مربع التيار مضروبًا في المقاومة، فإن هذه القيم المنخفضة جدًا تُبقي القدرة المتحولة إلى حرارة صغيرة جدًا. لكن لأن الجهد الناتج (V = I × R) لا يتجاوز بضعة مللي فولت، يصبح القياس شديد الحساسية لأخطاء التصميم. وتضع طريقة Kelvin معايير تصميم تُبقي هذا الخطأ في أدنى حد.
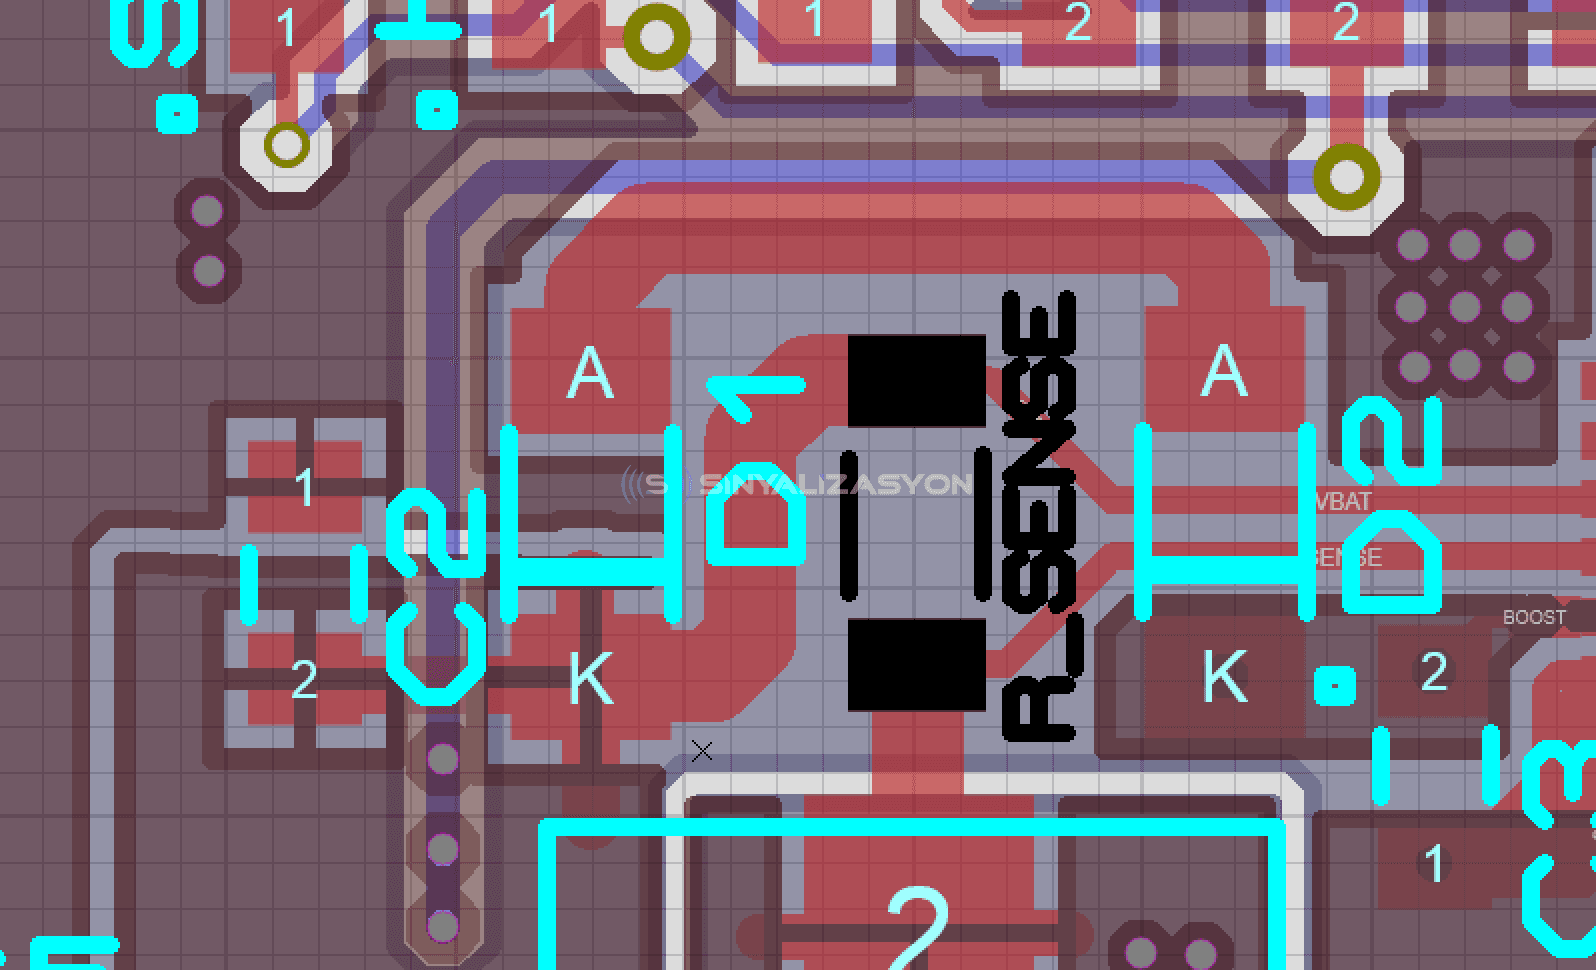
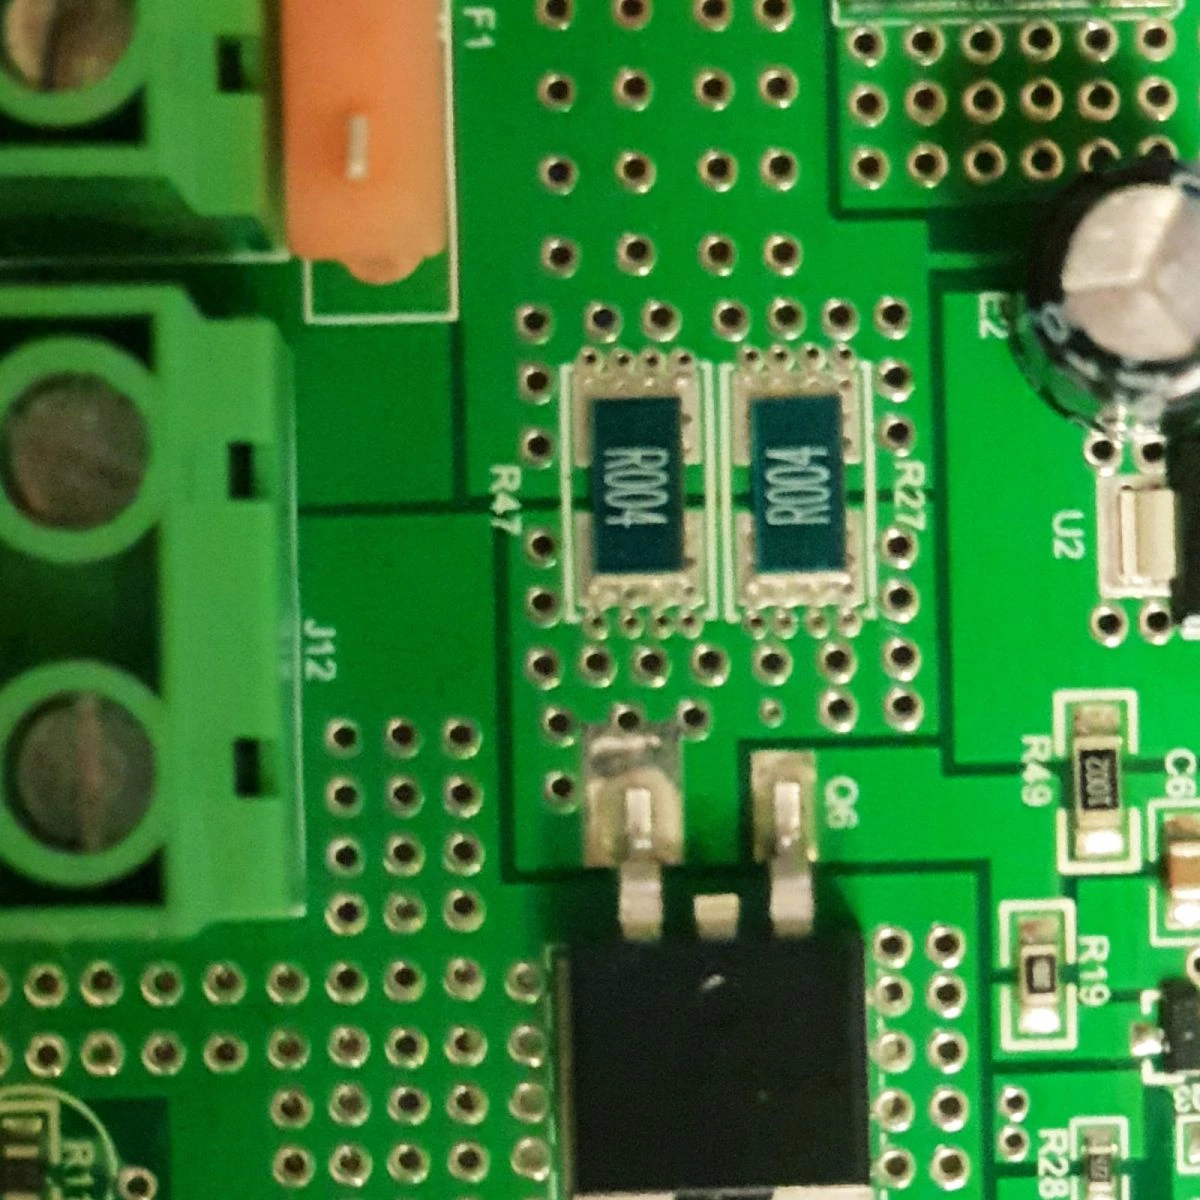
يقيس استشعار Kelvin عند نقطة تيار أو مرجع دقيقة بطريقة تزيل أثر مقاومة التلامس. ويقرأ الجهد الصغير عبر مقاومة استشعار، تبلغ عادةً 0.01–0.1 Ω، مع قيم أقل للتيارات الأعلى. ويجب أن تتصل خطوط استشعار Kelvin مباشرة بمقاومة Rsense، وفي التخطيط يجب أن تكون متساوية الطول والعرض ومتناظرة. وأي مقاومة إضافية ناجمة عن خطأ في التخطيط تضيف هبوط جهد وتنتج قراءات خاطئة. وفي الشكلين 1 و2 أدناه، A وB هما وسادتا Rsense، وC وD مدخلا دبوس استشعار Kelvin.
يوضح الشكل 1 مثالًا على تخطيط صحيح.
يوضح الشكل 2 مثالًا على تخطيط معيب. وعندما يُتوقع أن تقرأ خطوط الاستشعار 100 mV فإنها تلتقط أيضًا هبوط المسار بين A–X وB–Y، فتقرأ أكثر من 100 mV ويُقرأ التيار أعلى من قيمته الحقيقية.